Situation
상황
별도 depth sensor를 추가하지 않고 한 장의 RGB 이미지에서 객체 영역과 상대적인 깊이 정보를 함께 확인할 수 있는 재현 가능한 실험 흐름이 필요했습니다.
Task
과제
서로 다른 입력과 출력을 가진 DepthPro와 LangSAM을 2단계 파이프라인으로 연결하고, 같은 입력으로 결과를 반복 확인할 수 있는 실행 환경을 만드는 것이 과제였습니다.
Action
실행
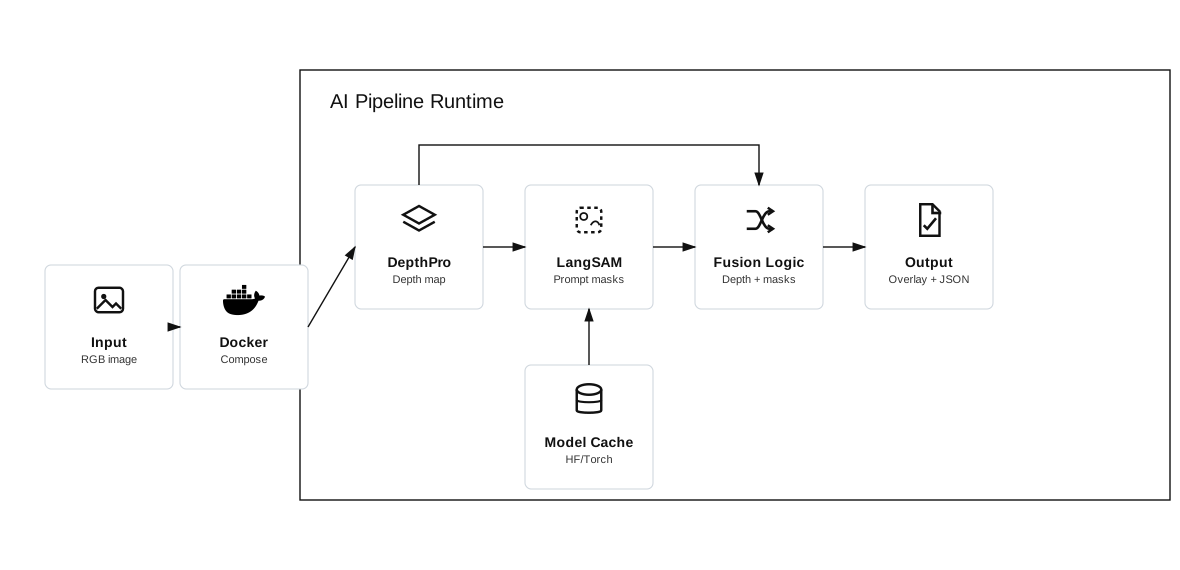
- 1단계에서 DepthPro로 RGB 이미지의 depth map을 생성하도록 구성했습니다.
- 2단계에서 LangSAM의 텍스트 프롬프트 기반 segmentation mask를 만들고 depth 결과와 결합했습니다.
- 입력 이미지, segmentation 결과, depth 데이터를 이어 주는 pipeline script와 Docker Compose 실행 환경을 정리했습니다.
- 처리 전후 이미지를 저장해 파이프라인 결과를 시각적으로 비교할 수 있게 했습니다.
Result
결과
2단계 파이프라인 재현
단일 RGB 입력에서 depth 추정과 텍스트 기반 segmentation을 순서대로 실행하는 구조를 구성했습니다.